“누구의 목표인가?”에서 “누구의 세계인가?”
지난 글1 에서 필자는 지능을 환경에 적응하고 목표를 성취하는 능력이라고 정의했다. 또한 “인공지능이 감정을 가질 수 있을까”라는 질문은, 좀 더 근본적으로는 인공지능이 환경과 상호작용하는 과정에서 내부에서 우러나오는 자신만의 동기motivation와 관심, 혹은 염려concern를 형성할 수 있는가라는 질문으로 이어진다고 제안했다. 결국에는 “누구의 목표인가?”를 물어야 하며, 이는 자연스럽게 인공지능 에이전트의 경계를 어디에 그을 것인지, 나아가 하나의 개체individual와 그 개체성individuality을 어떻게 정의할 것인지의 문제로 이어진다. 경계를 긋는 순간 안과 밖, 내부 환경과 외부 환경이 구분되며, 이 두 세계 사이의 관계 속에서 하나의 개체가 비로소 성립한다.
그러나 생명 유기체는 경계 안에 고립된 상태로 존재하지 않는다. 다시 말해, 유기체는 외부 세계를 수동적으로 지각하는 고립된 시스템이 아니다. 오히려 유기체는 자신을 둘러싼 세계와 끊임없이 상호작용하고, 그 세계를 선택적으로 지각하고, 변화시키며, 구성하는 과정에서 자신의 개체성을 형성한다. 즉, 생명체에게 세계는 단순히 “지각되는 세계”가 아니라a world that is perceived, 그 안에서 “살아가는 세계”a world that is lived in다. 그리고 그렇게 살아가는 세계는 “나”self로 가득 차 있다. 즉, 그 세계는 나와의 관계 속에서 조직되며, 자기 관련성이 풍부한 세계다. 현대 인공지능은 이와 대조적으로 데이터는 풍부하나data-rich, 자아는 빈약하다self-poor. 인공지능의 감정을 논하기 위해서는, 인공지능이 어떻게 자아가 풍부한self-rich ‘살아가는 세계’를 만들 수 있을지에 대한 답을 해야 한다. 따라서 이번 글에서 던질 “누구의 세계인가?”라는 질문은 단순한 시적 표현이 아니다. 그것은 또 다른 형태의 “개체성”에 대한 질문이다. 즉, 욕구와 염려를 지닌 하나의 개체를 이해하기 위해서는, 그 개체가 살아가고, 구성하며, 변화시키는 세계를 먼저 이해해야만 한다.
인공지능의 세계, 생명의 세계
“세계”world는 현재 인공지능 분야에서 가장 활발하게 논의되는 개념 중 하나다. 인공지능에서 세계는 주로 월드 모델world model의 맥락에서 사용된다. 월드 모델은 일반적으로 예측과 계획, 통제를 위해 외부 현실의 구조와 변화를 모형화한 것을 의미한다.
얀 르쿤Yann LeCun, 페이페이 리Fei-Fei Li, 위르겐 슈미트후버Jürgen Schmidhuber 등 인공지능 분야의 석학들은 각기 다른 관점에서 월드 모델을 제안해 왔다. 이들의 견해를 단순화해 요약하면, 얀 르쿤에게 월드 모델은 추상적 표상 공간에서 계획과 상식을 가능하게 하는 예측 모델이다 [1]. 페이페이 리의 월드 모델은 기하학적, 물리적으로 일관된 3차원 세계를 생성하고 그 안에서 상호작용하기 위한, 공간지능spatial intelligence의 토대이다 [2]. 위르겐 슈미트후버에게 세계 모델은 감각운동 경험의 동역학을 학습하고, 그 모델 안에서 미래를 미리 시뮬레이션함으로써 행동을 계획하게 해주는 예측 모델이다 [3,4]. 그렇다면 이러한 맥락에서 이들이 말하는 ‘세계’는 구체적으로 무엇을 뜻할까?
얀 르쿤에게 세계는 전체에 접근할 수 없는, 부분적으로만 관찰 가능한 외부 현실이다. 따라서 세계 모델의 역할은 과제와 무관한 세부를 과감히 버린 추상적 표현 공간에서 현재의 관련 상태를 추론하고, 어떤 행동을 취했을 때 그 상태가 앞으로 어떻게 전개될지 예측하는 것이다. 여기에서의 핵심은 ‘예측’이다. 페이페이 리에게 세계는 지속적으로 존재하고, 그 안을 탐색할 수 있으며, 공간적으로 일관된 3차원 환경이다. 여기에서의 핵심은 ‘공간’적 세계이다. 위르겐 슈미트후버에게 세계는 행동, 감각 입력, 강화 신호 등을 통해 인공지능 에이전트와 연결되어 있는 동역학적 환경이다. 이미 1990년에 그가 제안하고 2018년에 주목을 받게 된 그의 월드 모델은, 감각과 행동이 맞물린 흐름으로부터 환경의 동역학을 스스로 학습하여, 에이전트가 실제 세계에서 행동하기 전에 자신이 만들어낸 시뮬레이션 안에서 미래를 먼저 겪어보게 한다. 여기서 핵심은 ‘감각운동적 상호작용’이다.
이러한 접근들은 서로 다른 강조점을 지니지만, 공통적으로 세계를 외부에 존재하는 환경과 구조로 취급된다. 즉, 세계는 지각하고, 모형화하고, 예측하고, 시뮬레이션하거나 통제해야 하는 대상이다. 따라서 현재 인공지능의 세계에 관한 논의는 대체로 ‘살아가는 세계’보다는 ‘지각되는 세계’를 중심으로 이루어진다고 말할 수 있다.
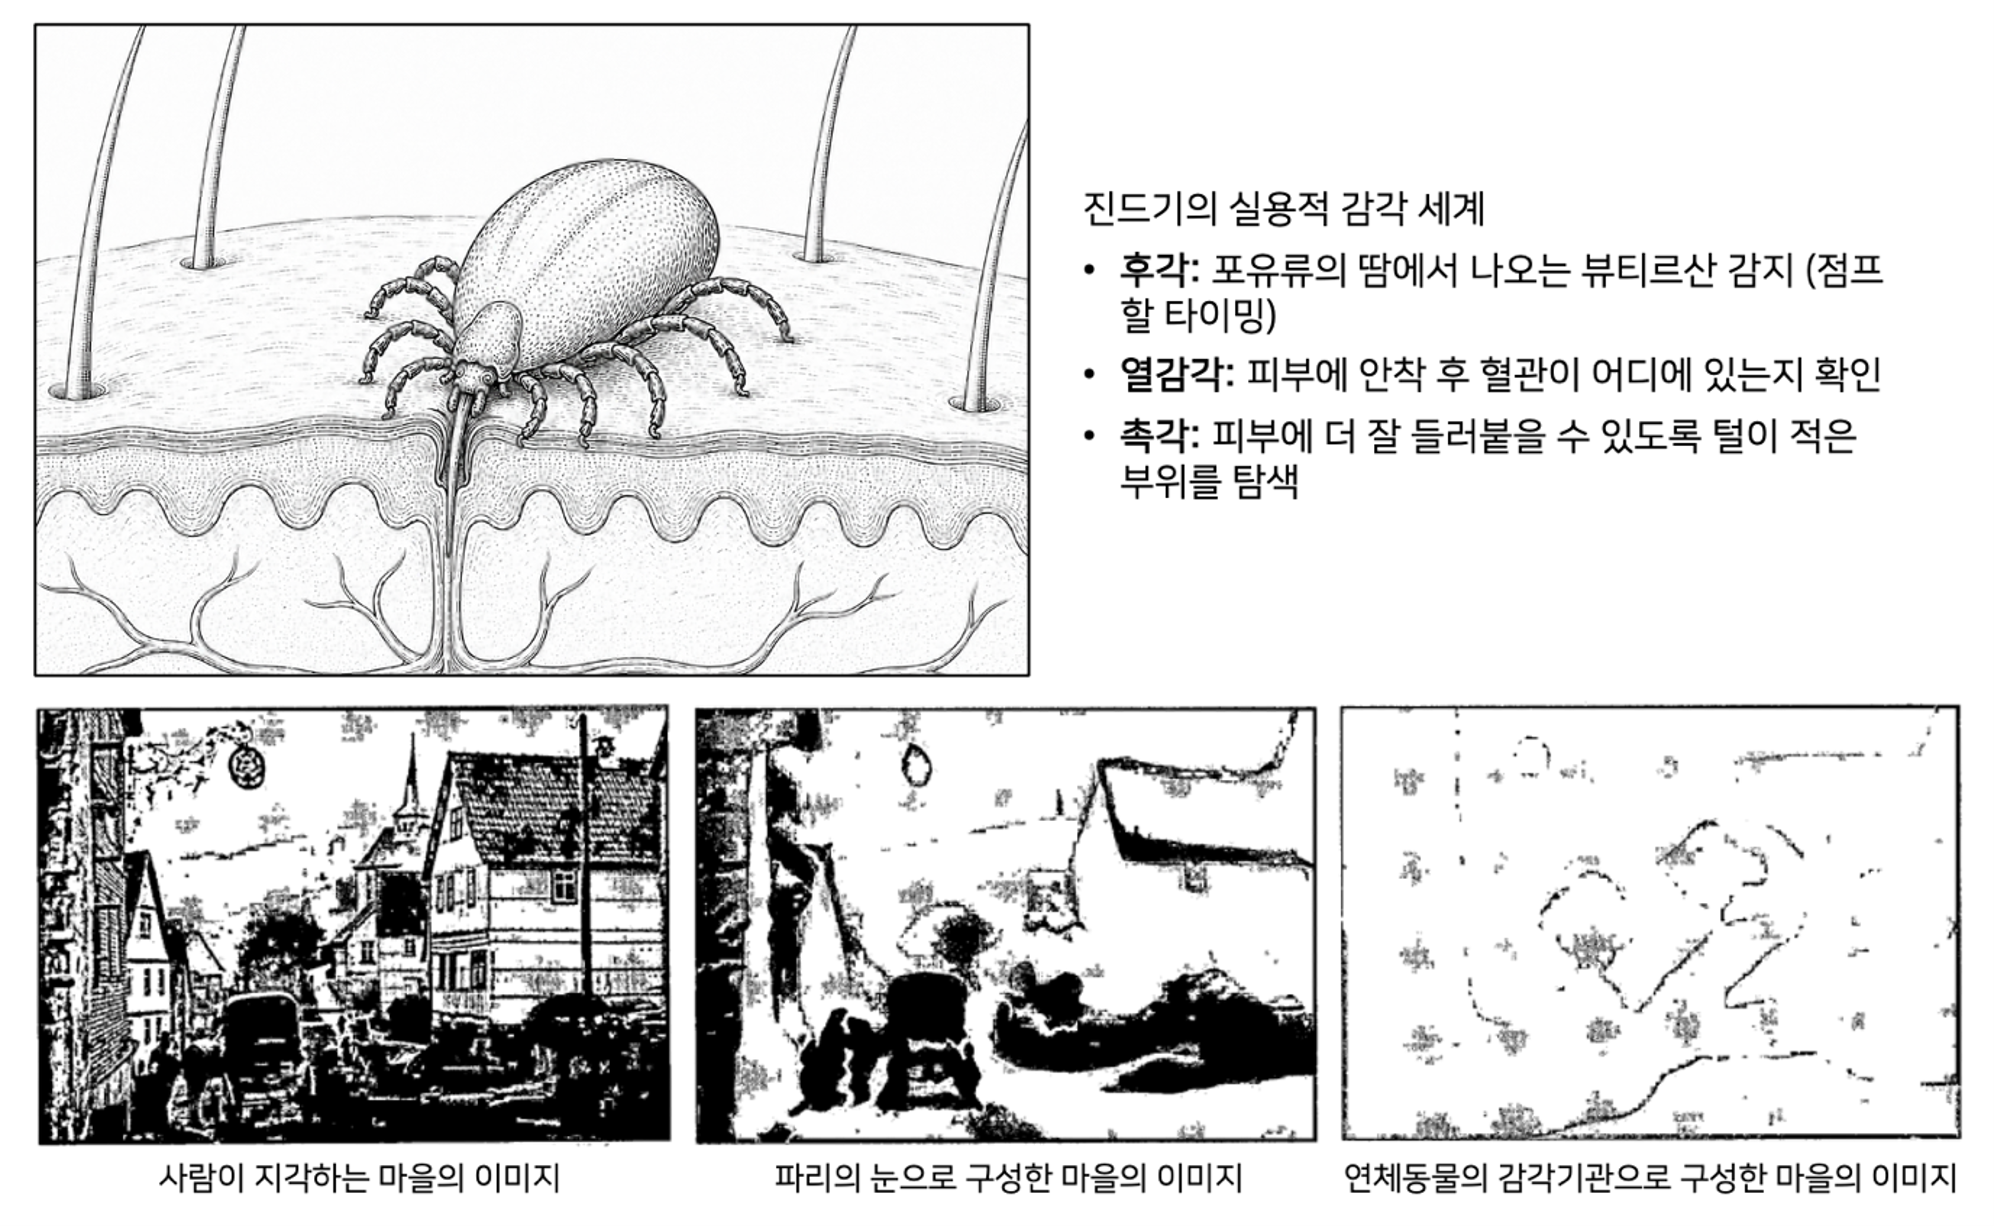
하지만 생명 유기체에게 세계는 근본적으로 살아남고 행동해야 하는 ‘살아가는 세계’이다. 이러한 생명체의 세계를 고찰하기 위해, 독일 생물학자 야코프 폰 윅스퀼Jakob von Uexküll, 1864-1944의 글들을 살펴볼 필요가 있다. 그는 1934년에 출간된 『동물들의 세계와 인간의 세계』에서 ‘움벨트’Umwelt라는 개념을 발전시켰다 [5]. 움벨트는 독일어로 ‘환경’을 뜻하지만, 윅스퀼은 이 말을 일반적인 의미의 환경이 아닌, 각 유기체가 살아가는 고유한 세계를 지칭하기 위해 이 단어를 사용하였다. 그에 따르면 이 고유한 세계는 유전자를 통해 형성된 신체 설계도Bauplan에서 비롯된 감각기관을 통해 구성된다. 이 개념을 설명하기 위해 그는 가장 먼저 ‘진드기’를 조사했다. 진드기는 인간과 동일한 공간과 시간을 공유하지만, 진드기가 경험하는 세계는 후각, 온도감각, 그리고 촉각을 통해 구성된다. 이렇게 세 가지 감각만을 통해 구성된 진드기의 세계는 인간의 세계와는 전혀 다른 세계가 된다 (그림 1). 즉, 진드기의 세계는 인간 세계의 축소판이 아닌, 질적으로 전혀 다른 세계이다. 그는 더 나아가 인간이 바라본 마을의 모습과 파리의 눈, 연체동물의 감각기관을 통해 구성된 마을의 모습을 비교하면서, 여러 생명체가 동일한 물리적 환경에 존재하더라도, 각자가 지각하고 살아가는 세계는 근본적으로 다를 수 있음을 보여주었다.
확실성을 위한 축소와 빈곤화
생명체가 살아가는 세계는 객관적 세계 전체를 그대로 옮겨 놓은 풍요로운 세계가 아니다. 오히려 생존에 필요한 정보만을 남긴, 축소되고 빈곤해진 세계다.『동물들의 세계와 인간의 세계』의 진드기 챕터에는 다음과 같은 문장이 실려 있다.
“진드기를 둘러싼 풍요로운 세계는 축소되고constricted 빈곤한impoverished 구조로 변모한다. 그 빈곤한 세계는 세 개의 감각과 작용기로 이루어진다. 하지만, 이 환경의 빈곤은 행동의 확실성을 위해 필요하다. 확실성은 풍요로움보다 더 중요하다.”
우리는 일반적으로 풍요로움을 좋은 것이라고 생각한다. 더 많은 정보, 더 많은 센서, 더 많은 데이터, 더 높은 차원과 복잡성은 당연히 좋은 것처럼 보인다. 현대 인공지능의 지배적 방향도 이와 비슷하다. 더 큰 모델, 더 풍부한 데이터, 더 다양한 입력 양식, 더 많은 모델 파라미터를 추구한다. 인공지능은 늘 데이터에 배고프고, 더 큰 모델을 만들려는 연구자들은 늘 GPU에 목마르다.
그러나 생명체는 이와는 매우 다른 방향의 전략을 통해 생존해 왔다. 살아 있는 유기체는 에너지와 시간, 계산 자원, 신체 등이 모두 제한된 시스템이기 때문이다. 이러한 시스템이 해결해야 할 문제는 세계 전체를 완벽하게 표상하는 것이 아니다. 핵심은 세계를 올바른 방식으로 축소하는 것이다. 따라서 생명체가 당면한 핵심 과제는 다음과 같이 표현할 수 있다. 진화와 발달을 통해 세계를 어떻게 적절히 줄이고 축소할 것인가? 비교적 단순하고 제한된 시스템으로 생존하기 위해, 생명 유기체는 환경을 축소하고 제약하며, 빈곤해진 세계 안에서 살아가야 한다. 그래서 움벨트는 실재를 있는 그대로 충실하게 반영한 진실된 세계veridical world가 결코 아니다. 오히려 움벨트는 생존을 위해 선택되고 단순화되며, 변형되고 왜곡된 세계이다. 윅스퀼의 표현처럼 “확실성은 풍요로움보다 더 중요하다.”
이는 인지에 대한 강한 실용주의적 관점을 제시한다. 즉, 진실보다는 생존, 풍요보다는 확실성이 우선한다는 실용적 관점이다. 물론 이것이 현실을 정확히 반영하는 지식이 중요하지 않다는 것은 아니다. 유기체가 구성한 세계가 현실과 완전히 동떨어져 있다면, 그 유기체는 생존하기 어려울 것이기 때문이다. 그러나 유기체에게 필요한 것은 현실 전체에 대한 완벽하고 빠짐없는 표상이 아니라, 자신의 생존과 행동에 충분히 정확한 실용적 표상이다. 다시 말해, 현실에 대한 정확한 표상은 실용적 표상에 대한 보조적 역할을 할 뿐이다.
이 지점에서 인공지능과 생명의 대비가 분명해진다. 더 높은 복잡성을 추구하고 지향하는 인공지능과 주어진 제약 안에서 축소와 단순성을 추구하는 생명체. 이러한 관점은 생명체의 세계는 지각과 이해를 위한 인식론적 세계이기보다는 행동과 제어를 위한 실용적 세계임을 보여준다.
가치가 담긴 실용적 모델로서의 움벨트
세계의 축소는 무작위로 일어나지 않는다. 무엇을 남기고 무엇을 버릴지는 그 정보가 유기체의 생존과 행동에 얼마나 중요한지에 따라 결정된다. 이런 의미에서 움벨트는 생존에 대한 ‘가치’ [6]를 중심으로 구조화된 세계다. 윅스퀼이 주목했던 진드기의 사례를 다시 생각해 보자. 진드기의 후각은 포유류의 피부에서 발산되는 뷰티르산을 감지하며, 진드기가 숙주 동물의 접근을 알아차리고 뛰어내릴 타이밍을 정하는 데 필요한 단서가 된다. 포유류의 피부에 안착한 뒤에는 열감각을 사용해서 혈관의 위치를 찾는다. 또한 촉각을 이용해 털이 적고 매끈한, 자신의 입을 잘 부착할 수 있는 부위를 찾는다. 이렇듯 후각, 열감각, 촉각으로 이루어진 진드기의 축소되고 빈곤한 세계는 생존을 위해 취해야 하는 행동들과 긴밀하게 연결되어 있다. 즉, 이들은 단순한 감각 채널들이 아니다. 환경에 존재하는 수많은 정보 가운데 진드기의 생존과 행동에 중요한 요소만을 선별하는 가치-관련 필터다. 움벨트는 세계를 있는 그대로 보여 주기보다, 그 세계에서 무엇을 해야 하는지를 알려 주는 세계다. 이런 의미에서 움벨트는 가치가 담긴value-laden 세계라고 할 수 있다.
여기에서 코넌트와 애슈비의 ‘좋은 조절자 정리good regulator theorem’를 연결해 볼 수 있다. 로스 애슈비Ross Ashby, 1903-1972는 유명한 사이버네틱스 연구자로서, 당시 그의 제자였던 로저 코넌트Roger Conant와 “어떤 시스템을 잘 조절하는 조절자는 반드시 그 시스템의 모델이어야 한다”라는 제목의 논문을 1970년에 발표했다 [7]. 조금 더 쉽게 풀어 쓰면, 어떤 시스템을 효과적으로 조절하려면, 그 조절자는 그 시스템이 어떻게 작동하는지에 관한 적어도 필요한 만큼의 내부 모델을 가지고 있어야 한다는 것이다. 이 정리를 생명체에 적용해 본다면, 세계는 조절의 목표가 되는 시스템으로 볼 수 있고, 진드기와 같은 유기체는 조절자로 볼 수 있다. 또한 가치를 담고 있는 감각 채널을 통해 구성된 움벨트는 세계라는 시스템에 대한 모델에 해당한다. 즉, 해당 유기체에게 움벨트는 자신이 살고 있는 (혹은 살기 위한) 세계가 어떻게 작동하는지를 알려준다. 이러한 의미에서 움벨트는 하나의 모델이다. 가치가 담긴 월드 모델이다. 세계가 어떻게 돌아가는지 중립적으로 설명하기 위한 일반적인 인식론적 모델이 아니라, 특정 유기체가 살아남기 위한 제어와 조절을 위해 필요한 매우 실용적인 월드 모델이다.
실용적 기능이 인식론적인 기능보다 우선한다는 점은 생명체의 진화 순서와도 잘 부합한다. 야코프 폰 윅스퀼의 또 다른 저서인 『동물의 환경과 내적 세계』 (1909)에서 그는 아메바, 성게, 지렁이, 거머리, 군소, 잠자리 등 다양한 생물종을 검토하며 다음과 같이 썼다 [8].
“단순한 동물에서는 신경 조직의 강조점이 운동 부분에 놓여 있다… 그러나 고등동물에서는 이러한 양상이 달라진다. 고등동물의 운동기관에서는 새로운 혁신이 거의 나타나지 않는다. 반면 수용기관은 점차 더욱 다양하고 정교하게 발달하기 시작한다.”
윅스퀼에 따르면 진화의 방향은 행동에서 감각으로 나아간다. 윅스퀼은 효과기effector와 수용기receptor가 연결된 하나의 고리, 오늘날의 표현으로는 행동-지각 고리action-perception loop를 염두에 두고, 효과기에서 수용기 쪽으로의 방향이 진화적 발달의 순서라고 설명하고 있다. 또한 수용기 중에서도 생존과 행동에 가깝게 연결된, 보다 실용적인 감각이 먼저 출현했을 것이다. 여기에는 후각, 미각, 촉각, 통각 등이 포함된다. 반면 시각과 청각처럼 세계에 관한 보다 중립적인 인식론적 정보를 제공하는 감각은 상대적으로 나중에 발달되었을 것이다. 따라서 진화의 전반적인 방향은 효과기에서 수용기로, 그리고 수용기 안에서는 실용적인 감각에서 보다 인식론적인 감각으로 나아간다고 볼 수 있다.
움벨트는 지각될 뿐 아니라 구성된다
인간을 포함한 모든 생명 유기체는 세계에 수동적으로 머물지 않는다. 유기체는 자신의 환경을 능동적으로 변화시키고 구성한다. 이를 이해하기 위해서는 니치 구성niche construction이라는 개념을 살펴볼 필요가 있다. 니치 구성을 설명하기에 앞서, 먼저 니치가 무엇인지 알아보자. 조셉 그리넬Joseph Grinnell은 1917년 논문에서 한 종의 서식지에 기반한 생활양식을 설명하기 위해 ‘니치’niche를 생태학적 개념으로 체계화하여, 한 종의 서식지에 기반한 생활양식을 설명했다 [9]. 그는 종의 분포 지도를 제시하며, 니치를 “한 종species이 어디에서 어떠한 방식으로 지속적으로 살아갈 수 있는지를 규정하는 환경 조건 및 유기체의 적응이 결합된, 서식지에 기반한 생활양식”으로 정의했다. 그 이후 니치의 의미는 더욱 포괄적인 개념으로 발전했다. 니치는 일반적인 세계 전체가 아니라, 특정한 생명 형태의 생존과 생활에 관련된 환경, 즉 유기체 관련 환경organism-relevant environment을 의미한다. 각 종은 동일한 물리적 공간에 존재하더라도 서로 완전히 겹치지 않는, 자신만의 유관한 환경을 지닌다. 이러한 차이 때문에 여러 종이 동일한 공간 안에 공존할 수 있다.
니치 구성의 관점은 리처드 레빈스Richard Levins와 리처드 르원틴Richard Lewontin의 저서에서 중요한 이론적 토대를 얻었다 [10]. “유기체는 자연선택의 대상인 동시에 그 선택 조건의 창조자라는 점에서 자신의 진화에 영향을 미친다.” 이 문장은 유기체가 자연선택이 일어나는 조건 자체를 만들어낼 수 있으며, 그 결과 자신에게 작용하는 선택압에도 영향을 줄 수 있음을 강조한다. 오들링-스미Odling-Smee, 랠런드Laland, 펠드먼Feldman은 1996년 “니치 구성”이라는 논문에서 이 점을 더욱 명확하게 표현했다 [11]. “유기체는 자신의 대사, 활동, 선택을 통해 자신의 니치를 정의하고, 부분적으로 창조하며, 부분적으로 파괴한다.” 즉, 유기체는 자신이 살아가는 니치를 지속적으로 변화시키며 구성한다. 니치 구성 개념은 진화 이론에서 중요한 개념적 전환을 가져왔다. 단순한 적응주의적 관점에서는, 환경은 문제를 제시하고 유기체는 그 문제에 적응한다. 니치 구성은 여기에 피드백 고리를 추가한다. 유기체는 환경을 변화시키고, 그렇게 변화된 환경은 다시 유기체의 발달, 행동, 진화에 영향을 미친다. 따라서 유기체와 환경의 관계는 전혀 일방향적이지 않다. 오히려 순환적이고 재귀적이다. 유기체는 자신이 구성한 세계 안에서 살아가며, 그렇게 구성된 세계는 다시 유기체를 형성한다.
비버는 니치 구성의 고전적인 사례다. 비버는 이미 완성된 수생 서식지를 단순히 발견하고 그 안에서 서식하는 것이 아니다. 비버는 오히려 자신의 활동을 통해 흐르는 물을 안전하게 보호된 연못으로 변화시킨다. 또한 나무는 먹이, 도구, 환경적 기반시설로, 진흙, 돌, 나뭇가지는 댐의 재료로 변화시킨다. 비버는 이렇게 안전한 이동과 운반을 가능하게 하는 수로를 만들어서, 자신의 생명 형태가 생존 가능한 수생 세계를 능동적으로 구성한다. 이 과정에서 중립적인 물리적 변수들은 비버와 관련된 행위 가능성, 즉 어포던스affordance로 변환된다. 나무는 단지 물리적으로 존재하는 나무가 아니라 먹이, 건축 재료, 환경적 기반시설이 된다. 흐르는 물 역시 단순한 물리적 사건이 아니라, 방향을 바꾸어 보호된 서식지로 만들 수 있는 대상이 된다. 이것이 “비버는 자신의 니치를 단순히 발견하는 것이 아니라, 비버의 세계를 건설한다”고 말할 수 있는 이유다 (그림 2).

이러한 관점에서 움벨트와 니치 구성은 긴밀하게 연결된다. 움벨트는 단순히 지각되지 않는다. 움벨트는 능동적으로 구축되고 구성된다. 유기체는 니치 구성과 진화를 통해 자신의 가치, 취약성, 행동 방식에 적합한 형태로 세계를 점차 변화시키는 것이다. 이 점은 현대 인공지능에 시사하는 바가 크다. 인공지능 시스템이 이미 주어진 외부 세계를 수동적으로 모델링하는 것에 그친다면, 생명 지능의 한 가지 중요한 요소, 즉 자신의 내적 필요와 행동 방식에 맞추어 살아가는 세계를 구성하는 능력을 결여하게 되는 것이다.
내부 환경: 최초의 움벨트
지금까지 살펴본 움벨트와 니치는 주로 유기체 바깥의 세계를 향해 있다. 하지만, 지난 글에서 보았듯이, 유기체에게는 생존과 직결된 또 하나의 환경, 즉 내부 환경이 있다. 내부 환경은 유기체가 가장 가까이에서 마주하는 가치가 부여된 환경으로, 체화되고 내수용적인 움벨트embodied and interoceptive Umwelt의 핵심을 이룬다.
유기체의 내부 환경을 생각할 때마다 나는 영화 『마션』과 비슷한 사고실험을 떠올린다. 질문은 다음과 같다. 살아 있는 유기체를 우주처럼 완전히 다른 환경으로 보낼 때, 반드시 보존되어야 하는 최소의 구성 요소는 무엇인가? 유기체가 살아남기 위해서 반드시 보존되어야 하는 것은 바로 내부 환경이다. 우주인은 우주복을 입음으로써 적대적인 외부 세계와 구분되는 경계를 만들고, 체온과 압력, 산소 농도 등 신체의 내부 환경을 보호한다. 영화 『마션』의 주인공은 여기에서 한 걸음 더 나아가 막사를 짓고, 그 안에 작은 농장을 조성한다. 일종의 소규모 생존 환경을 구축한 것이다. 이는 내부 환경을 보존하기 위해 외부 세계를 변화시키고, 자신이 살아갈 수 있는 니치를 구축한 사례로 볼 수 있다. 다시 말해, 내부 환경을 토대로 움벨트가 점차 외부로 확장된 것이다. 이런 의미에서, 내부 환경은 최초의 움벨트가 되며, 유기체는 이를 토대로 확장된 움벨트를 구성할 수 있다.
여기에서 한 걸음 더 나아가, 니치 구성의 개념을 유기체의 내부 환경으로까지 확장해 본다면, 내부 환경 또한 생명체가 능동적으로 구성하고 변화시켜야 하는 일종의 니치로 이해할 수 있다. 다시 말해, 유기체는 자신이 살아갈 수 있는 고유한 내부 세계를 구축한다. 외부의 니치 구성은 이러한 내부 조절 과정을 바깥으로 확장한 것이며, 다시 내부 환경을 안정시키는 데 기여한다. 비버는 댐을 만들고, 새는 둥지를 지으며, 인간은 거주 환경을 건설한다. 이러한 활동은 모두 외부 환경을 바꾸는 일이지만, 궁극적으로는 체온과 에너지, 안전, 수분과 같은 내부 조건을 유지하기 위한 활동이다. 이러한 의미에서 내부 환경은 유기체에게는 가장 중요한 니치가 된다.
또한 내부 환경도 고정되어 있지 않고, 능동적으로 재구성된다. 가장 급진적인 예로 아메바를 생각해 볼 수 있을 것이다. 아메바는 이동하고 먹이를 포획하는 과정에서 세포골격과 세포질의 흐름을 끊임없이 재조직하며, 세포 내부의 수분 균형을 능동적으로 조절한다. 즉, 아메바는 고정된 부분들의 결합체라기보다 자신의 형태와 내부 조직, 내부 상태를 상황에 따라 유연하게 변화시키는 생명체다. 야코프 폰 윅스퀼은 『동물의 환경과 내적 세계』에서 아메바에 대해 다음과 같이 썼다 [8].
“초기계적 조절을 생명의 고유한 특성으로 올바르게 간주한다면, 아메바는 말보다 덜 기계적인 존재라고 말해야 한다.”
이 책을 쓴 1909년 당시 말은 사람들이 일상적으로 접하던 대표적인 동물이었을 것이다. 윅스퀼은 아메바를 말과 비교하면서 아메바가 덜 기계적less machine이라고 제안한다. 윅스퀼이 말한 ‘초기계적 조절’supra-machine regulation은 곧 유기체가 자기 자신을 변화시키는 능력을 의미한다. 아메바의 자기 자신의 상태와 형태, 내부 환경까지도 변화시킬 수 있는 조절 능력이 바로 생명의 핵심 특성이라는 것이다.
결론: 살아가는 각자의 세계
이제 논의를 정리해 보자. 살아 있는 세계는 단지 지각되는 것이 아니다. 그것은 축소되고, 가치화되며, 구축된다. 살아 있는 유기체는 일반적인 의미의 세계에 수동적으로 거주하지 않는다. 유기체는 자신의 신체, 감각기관, 행동, 내부적 필요에 의해 형성된 자기 관련적 세계self-relevant world, 즉 움벨트 안에서 살아간다. 이 세계는 풍부하지 않다. 오히려 선택적으로 빈곤화된 세계다. 그러나 이러한 빈곤화는 유용하다. 유기체에게 필요한 것은 모든 것을 포괄하는 완전한 표상이 아니라, 확실성과 통제이기 때문이다.
유기체는 니치 구성을 통해 자신의 세계를 능동적으로 구축한다. 유기체는 환경에 단순히 적응하는 데 그치지 않는다. 자신의 생명 형태가 지속될 수 있도록 환경의 조건을 변화시킨다. 무엇보다 가장 먼저 구성되는 환경은 내부 환경이다. 유기체는 외부 세계를 구성하기 이전부터, 자신이 살아갈 수 있는 내부 세계를 유지해야 한다. 외부 니치 구성은 흔히 이러한 내부 환경 조절 프로젝트를 외부로 확장한 것이다.
이것이 일반적인 인공지능의 월드 모델 개념만으로는 충분하지 않은 이유다. 현재의 인공지능은 대체로 지각되는 세계에 대한 대규모 모델을 추구한다. 그러나 생명에서의 세계는 유기체 스스로가 능동적으로 구성하는 ‘살아가는 세계’다. 따라서 감정을 지닌 인공지능을 추구하는 연구자의 질문은 인공지능이 세계를 모델링할 수 있는가에 그치면 안 된다. 인공지능이 자기 자신의 세계를 가질 수 있는가를 물어야 한다. 즉, 경계, 내부 환경과 필요, 자기유지, 가치 등을 중심으로 조직된 고유한 세계를 구성할 수 있는가를 물어야 한다.
이 질문은 다시 감정의 문제로 이어진다. 단지 지각되는 세계의 모델에 기반한 감정은 속에서부터 우러나오는 진정한 감정과는 많이 다를 것이다. 감정은 자신이 능동적으로 구성하고 구축해 가는 ‘살아가는 세계’에 기반해야 한다. 따라서 “누구의 세계인가?”라고 묻는 것은 궁극적으로는 그 세계가 중요한 자아a self for whom the world matters가 존재하는가를 묻는 것이다.
참고문헌
- LeCun, Y. (2022). A Path Towards Autonomous Machine Intelligence (Version 0.9.2). OpenReview. https://openreview.net/forum?id=BZ5a1r-kVsf
- Li, F.-F. (2025). From Words to Worlds: Spatial Intelligence is AI's Next Frontier. https://drfeifei.substack.com/p/from-words-to-worlds-spatial-intelligence
- Schmidhuber, J. (1990). Making the World Differentiable: On Using Fully Recurrent Self-Supervised Neural Networks for Dynamic Reinforcement Learning and Planning in Non-Stationary Environments. Technical Report FKI-126-90, Institut für Informatik, Technische Universität München. http://people.idsia.ch/~juergen/FKI-126-90ocr.pdf
- Ha, D., & Schmidhuber, J. (2018). World Models. Advances in Neural Information Processing Systems 31 (NeurIPS 2018). https://worldmodels.github.io
- von Uexküll, J. (1934). *A Foray into the Worlds of Animals and Humans: With A Theory of Meaning* (J. D. O'Neil, Trans., 2010). University of Minnesota Press. 한국어판: 『동물들의 세계와 인간의 세계』, 정지은 옮김, 도서출판 b, 2012.
- 가치라는 단어는 다양한 의미를 지닌 단어이지만, 여기에서는 강화학습(reinforcement learning)에서의 가치, 즉 현재에서 미래까지 시간을 쭉 펼쳐 봤을 때, 에이전트(혹은 생명체)가 얻을 수 있는 보상의 기대값이라는 의미로 사용하고자 한다. 생존이라는 맥락에서는 “생존”이 보상이 되며, “가치”는 생존에 대한 기대값으로 정의할 수 있으며, 어떤 감각 정보가 가치가 높다고 하는 의미는, 그 감각 정보가 생존에 대한 기대값을 높인다고 볼 수 있다. 또한 세계가 가치를 중심으로 구조화된다는 것은 생존의 기대값을 높이는 정보들로 세계가 구성된다는 의미로 볼 수 있다. 마지막으로, 어떤 감각 채널이 가치를 담고 있다는 말은 그 감각 채널이 생존의 기대값과 관련된 정보를 제공할 수 있다는 의미로 볼 수 있다.
- Conant, R. C., & Ashby, W. R. (1970). Every Good Regulator of a System Must Be a Model of That System. International Journal of Systems Science, 1(2), 89–97.
- von Uexküll, J. (1909). Environment and Inner World of Animals. J. Springer.
- Grinnell, J. (1917). The Niche-Relationships of the California Thrasher. The Auk, 34(4), 427–433.
- Levins, R., & Lewontin, R. (1985). *The Dialectical Biologist*. Harvard University Press.
- Odling-Smee, F. J., Laland, K. N., & Feldman, M. W. (1996). Niche Construction. The American Naturalist, 147(4), 641–648.